
2026.10.06
23年目の「鉄人」から猫型ポモドーロタイマー、MTBを音声で導くコ・ドライバーまで、レベルの高いYoung Makerの作品たち— Maker Faire Tokyo 会場レポート #5


Maker Faire Tokyoでは、Young Makerというカテゴリを設けて生徒・学生を中心とした層の参加を積極的に促している。また、Young Makerの中から特に優れた作品に対して「Young Maker Challenge」という賞を設け表彰している。
近年、Young Makerが出展する作品のレベル向上が著しく、Young Maker Challengeは受賞できなかったが、会場では人気だった作品も多い。そこで、惜しくも受賞を逃した作品や、過去に受賞したため今回は選外となった作品を紹介したい。
なお、Young Maker Challenge 2026の受賞作紹介と表彰式の模様は、別途レポートを掲載の予定。
人の動きを覚える——人型を目指す学生ロボット
大学を中心にロボティクスを研究するYoung Makerによる参加は以前から多かった。最近は、AIおよびロボティクスの進展によって、それらYoung Makerの作品もどんどんと高度になってきている。
特に今回は、AIによって人の動きをロボットに覚えさせる「模倣学習」を、学生が自分たちの機体で試す展示が複数あった。まずは人型を目指す2つのプロジェクトから紹介する。
AIT鉄人プロジェクトは、愛知工業大学の有志によるロボット開発プロジェクトだ。「鉄人」をモチーフにしたロボットの開発を学生だけで続けており、その歴史は23年に及ぶ。現在開発しているのは「23号」にあたり、2年間をかけて歩行や作業ができるようにすることを目指しているという。
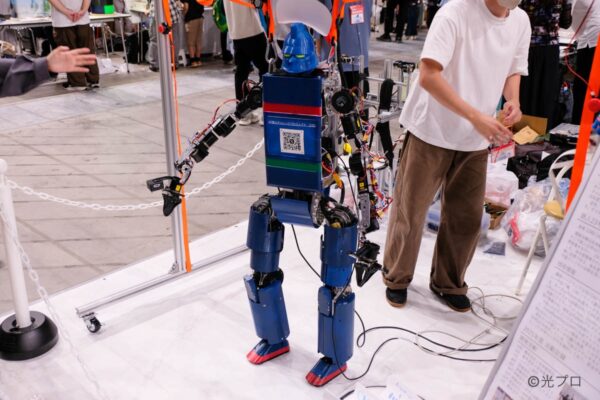
鉄人23号の全身
23号は、VRコントローラやトレーサー(ロボットに人間の動きを伝えるコントローラー)を使って人間の行動データを記録し、AIによってさまざまな動作を覚えさせている段階にある。模倣学習とは、人間の動作を見本として記録し、ロボットにその動きを再現させる学習手法のことだ。まだ歩くことはできないが、最終的には人間のようにさまざまな行動ができるところまで持っていきたいとのことだった。会場では、VRコントローラを介して腕部を操作するデモを行っていたほか、トレーサーの実物も展示していた。
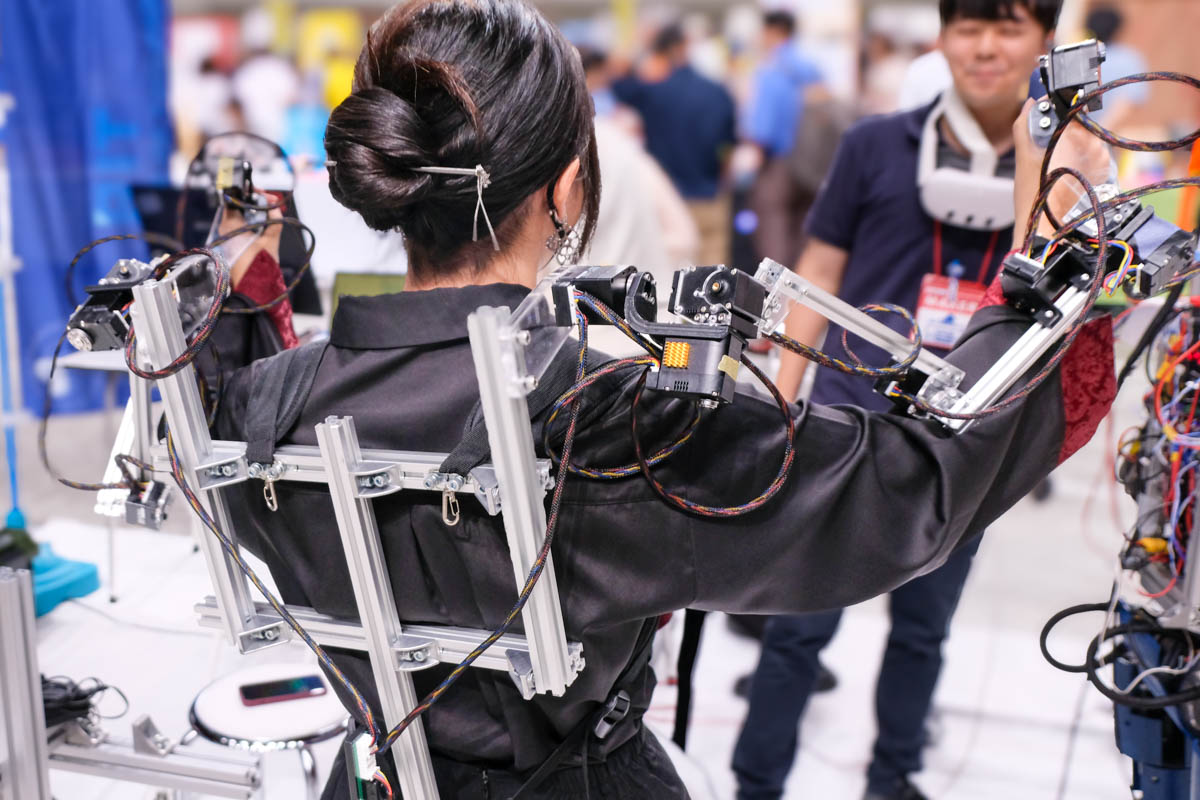
人間がトレーサーを背負った状態。VRコントローラで腕部を操作するデモ
プロジェクトのアクティブメンバーは10名ほどで、機械系や電子系、制御系など、分野も学年もさまざまな学生が集まっているそうだ。愛知工業大学のプレスリリースによれば、2003年の「1号」誕生以来、「歩行の安定化」「軽量化」「AIの搭載」など毎年明確なテーマを掲げ、代々のメンバーが技術を引き継いできたといい、23号のテーマは「フィジカルAI化」だという。
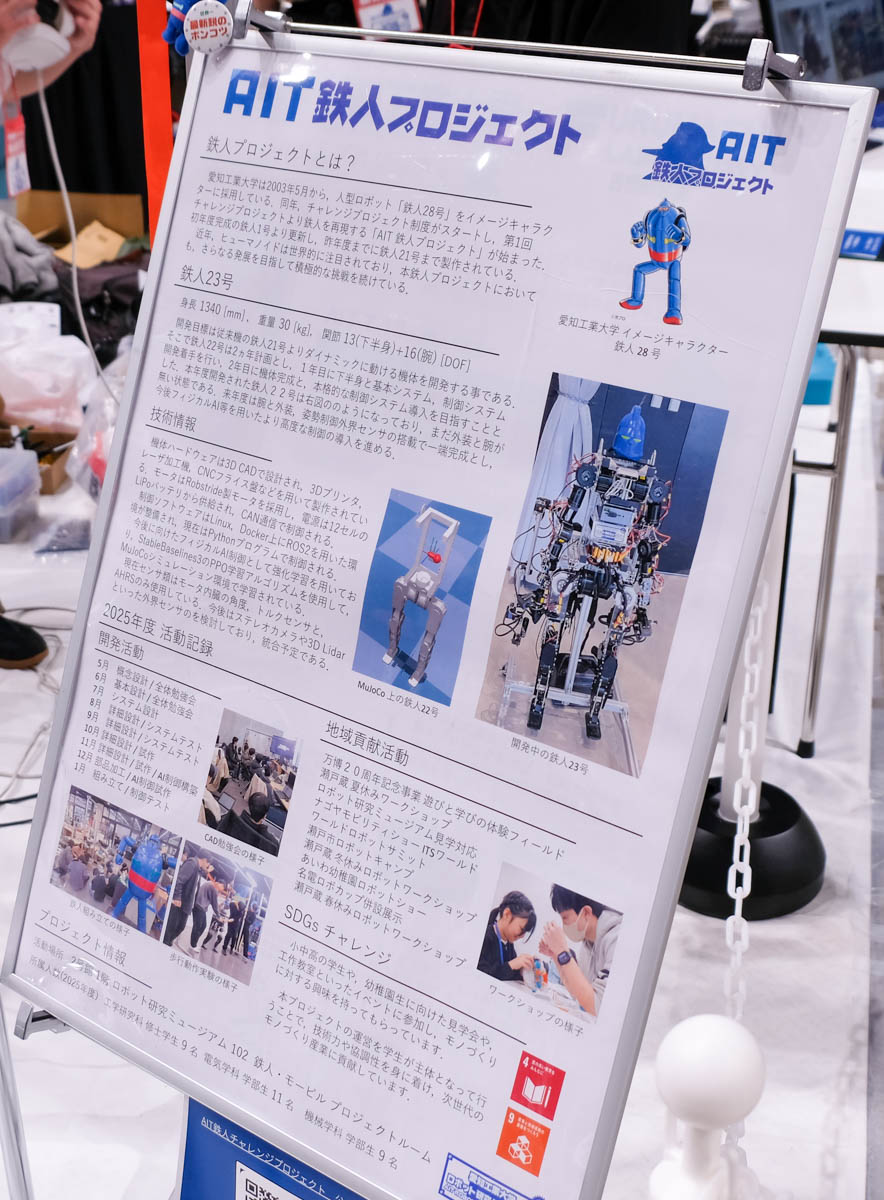
説明パネル
KAINA工房は、東京農工大学の大学院生らで構成される、ヒューマノイドの開発を目指すプロジェクトチームだ。Maker Faire Tokyo 2025に続いての出展で、昨年も自作ロボットアーム「KAINA」が注目を集めていた。今回は、「KAINA」を改良し、AIによって自律的に動作させるデモを行った。
最新版のKAINAは、人間と同等の関節構造を持つ7自由度のロボットアームに、12自由度の腱駆動ロボットハンドを組み合わせたもの。自由度とは関節が独立して動ける方向の数のことで、数が多いほど人間の腕や手に近い複雑な動きができる。腱駆動は、人間の腱のようにワイヤーで関節を引いて動かす方式で、指の中にモーターを置かずに済む。
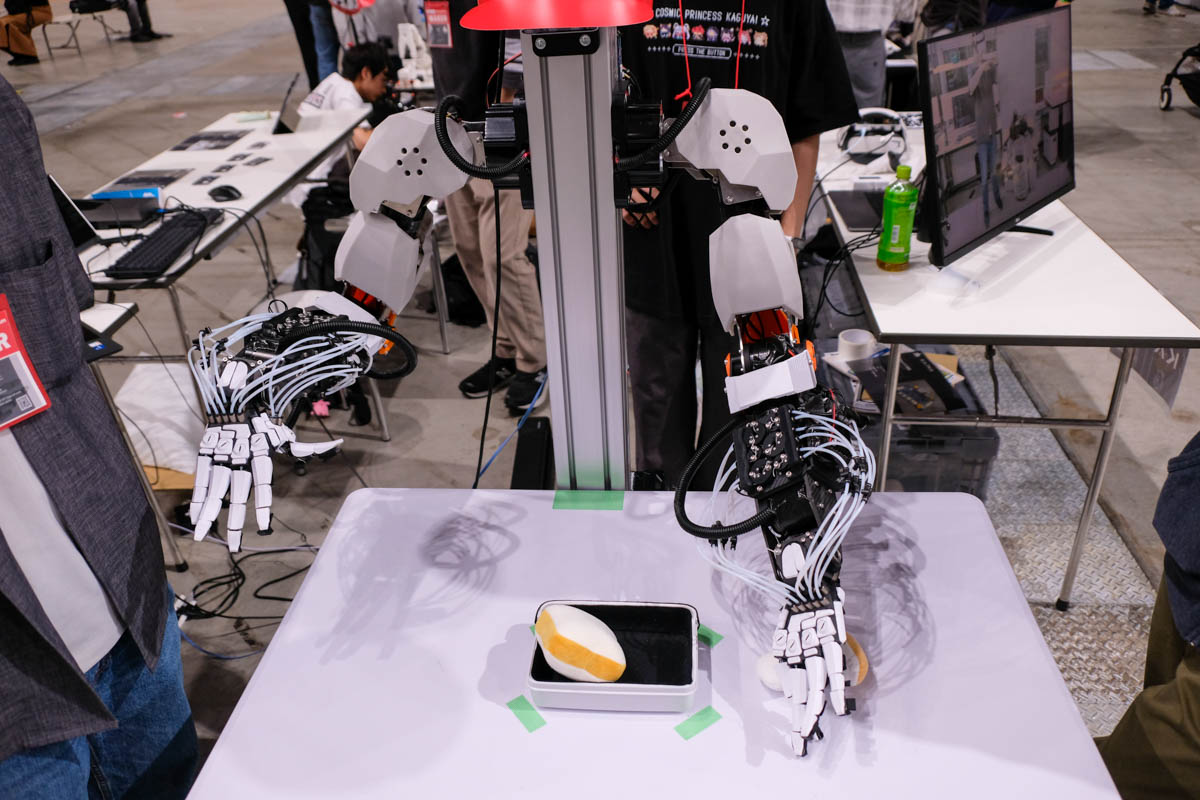
双腕五指ロボットアーム「KAINA」の全体
デモでは、カメラで捉えたオブジェクトを左右それぞれの手で掴み、容器に入れるというもの。この掴んで入れる動きは、人間の動作をトレースして学習させたものだ。そのため、モデルとなった人間のクセがそのまま反映されており、モデルが右利きだったため、左腕の動きが右腕と比べて多少ぎこちなくなっている。
KAINA工房が最終的に目指しているのは、全身が揃った人型ロボットだ。現在は両腕と五指を持つハンドのみだが、今後は下半身の開発、全身の統合、そして複雑なタスクをこなす制御システムの開発へ進んでいくという。
畑と食堂と射場——現場が形を決めた作品
Young Makerの製作する作品のなかには、実際のフィールドを想定し、そこでの利用を前提にして開発しているものも多い。
トマト娘ʚ🍅ɞ(以下、トマト娘)では、大阪工業大学の学生有志2名によって開発したトマトの自動収穫ロボット「とまこ」を展示。特徴は、透明なプラ板を組み合わせたロボットハンド「織りグリッパ」。柔らかい熟したトマトでも優しく掴むことができ、熟したトマトはグリッパで保持して優しく引っ張るだけで収穫できるそうだ。
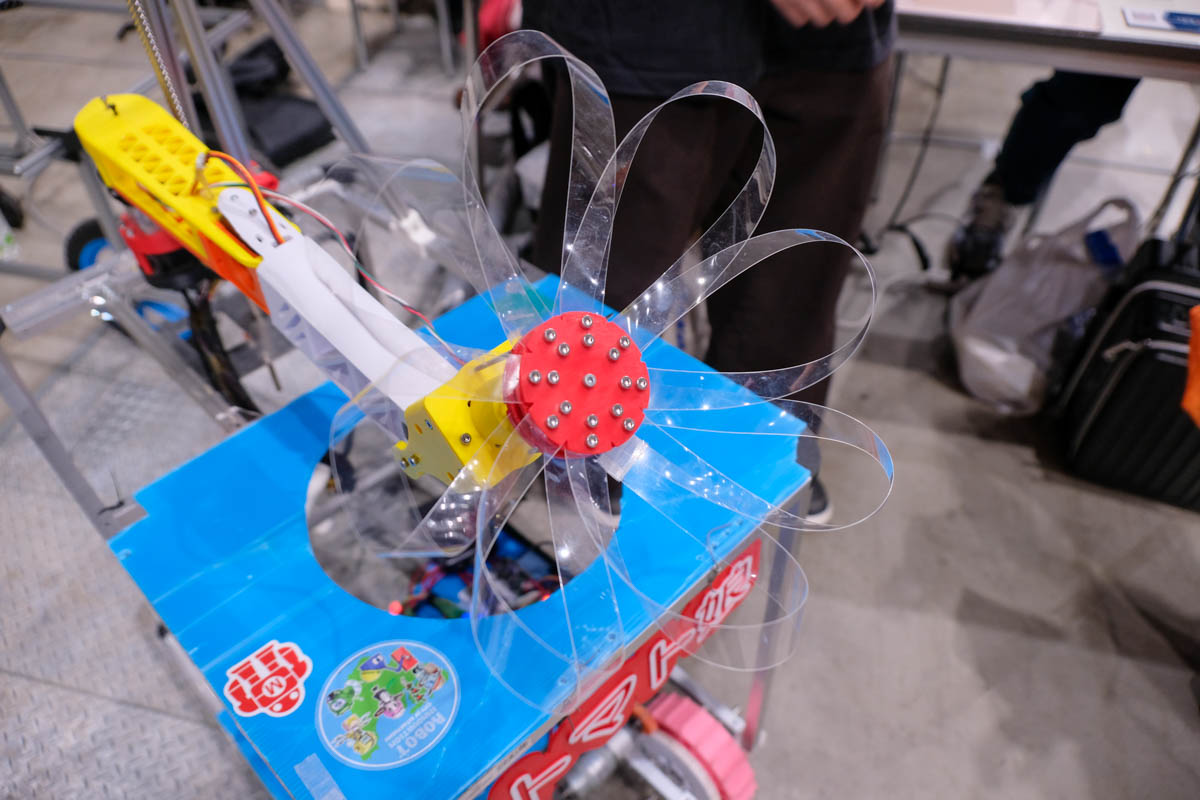
透明プラ板を組んだ「織りグリッパ」
徹底しているのが低コストぶりだ。織りグリッパのプラ板は100円ショップで購入したもので、動作はモーター1個だけで実現している。本体もアルミフレームと3Dプリンター製の樹脂パーツで構成。検証などで運びやすいよう本体は折りたたみ式で、新幹線で自力運搬できるサイズと重量に収めている。
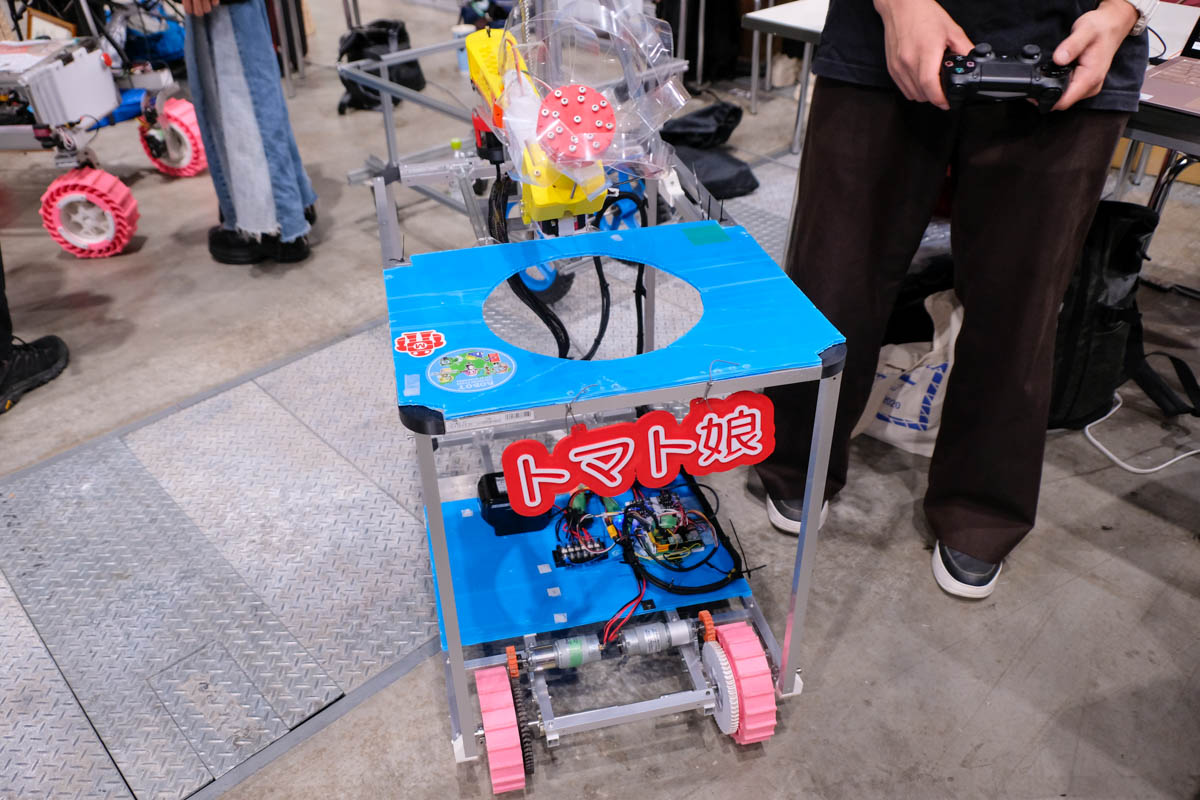
「とまこ」本体
メンバーのひとりの実家がトマトを栽培する農家で、そこで実証を行ったという。九州工業大学で開催された第12回トマトロボット競技会にも出場したが、競技開始時にトマト畑の選定を誤り、大きな畝に阻まれてロボットアームが届かず、1つも収穫できなかったのだとか。もっとも、競技終了後のデモで適切な畑を選んだ際には、10分間で7個のトマトを収穫できたとのこと。織りグリッパの能力は実証できたので、今後は多くの環境で利用できるように汎用性を高めていくという。
YouTubeチャンネルでは、実際に畑で検証する様子などを見ることができる。会場でも、実際にトマトを収穫する映像が流されていた。
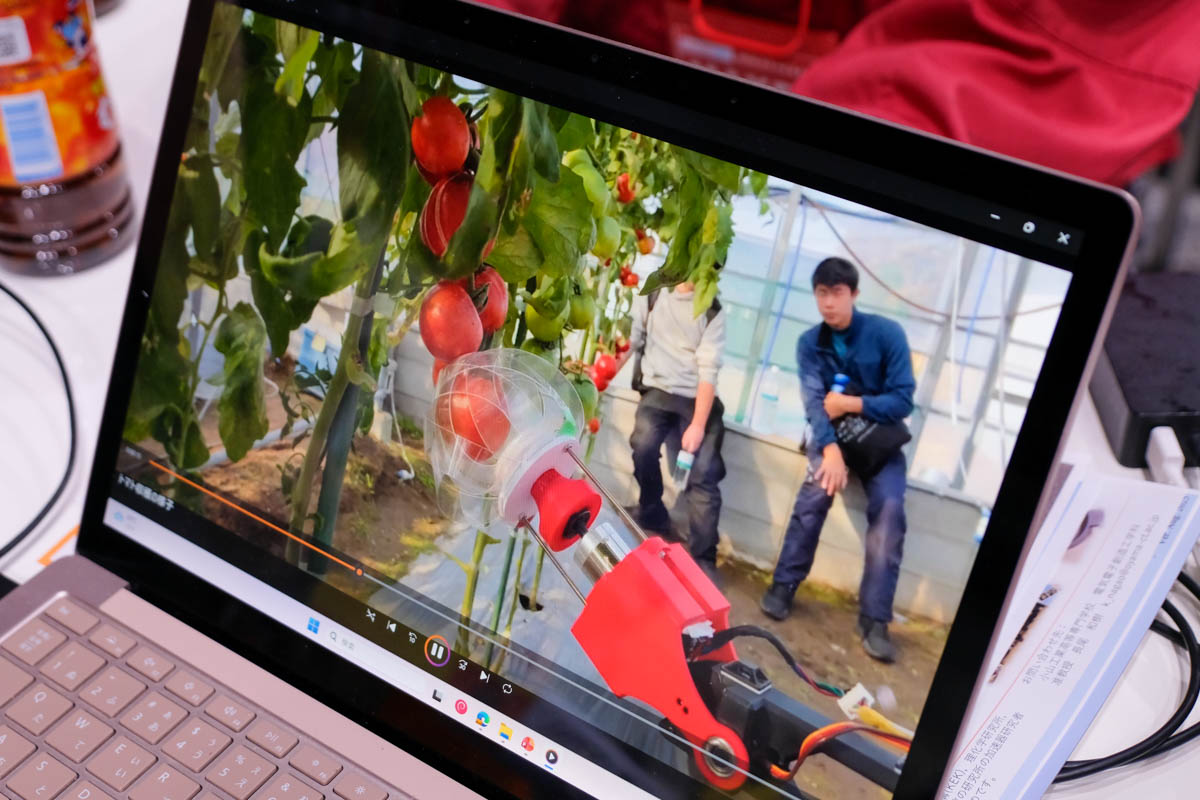
畑での検証映像
LIFTHは、東京農工大学の学生による自主プロジェクトだ。会場では、来場者が色を指定すると、その色の水風船をロボットアームが釣り上げるというデモを行っていた。ただし、これはあくまでデモンストレーションであり、LIFTHが目指しているのは飲食店で食べ終わった後の食器を自動的に下げるロボット。
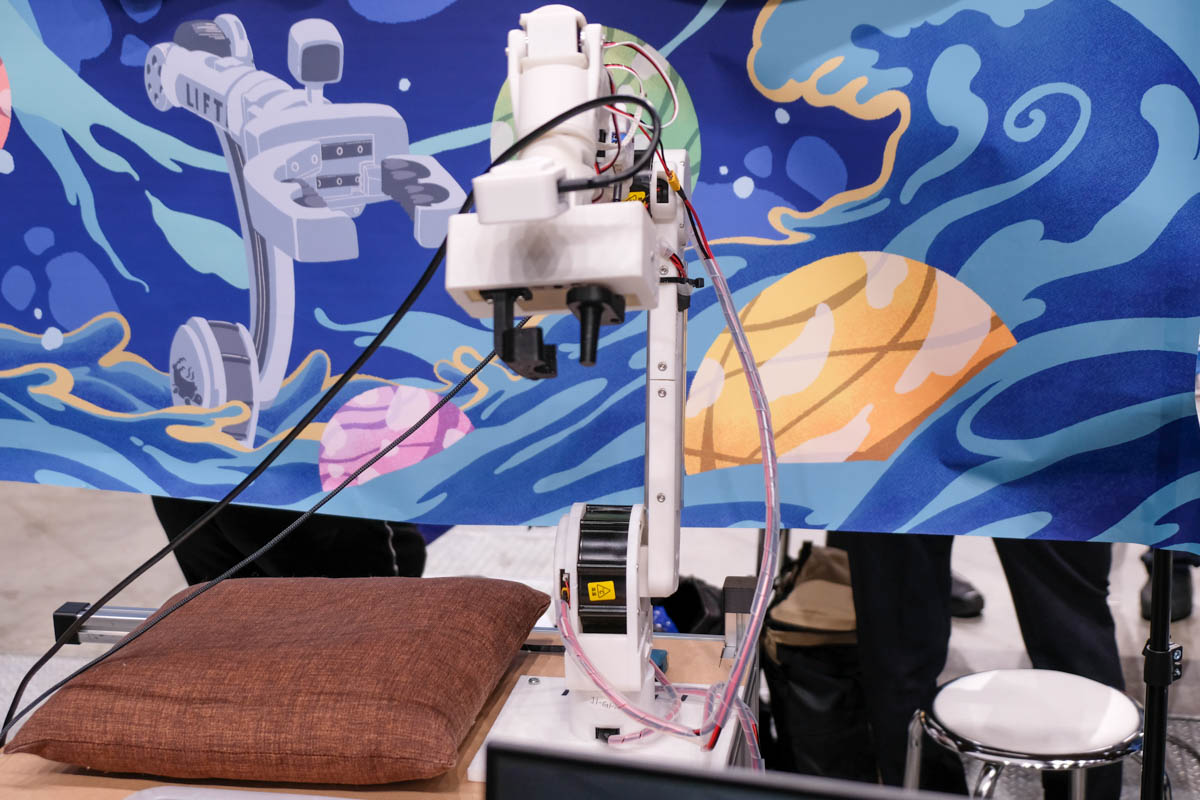
LIFTHのロボットアーム
調理場から客席まで料理を運ぶ配膳ロボットは、多くの飲食店で見られるようになったが、ロボットへの食器の上げ下げは今でも人間が行う必要がある。そこをロボットに任せることで、さらに人手を減らそうという狙いだ。ただし料理が乗った食器のハンドリングは難易度が高いため、現在は食後の空いた食器を下げることにフォーカスして開発しているとのこと。
また、食器の形状はさまざまなため、AIが自律的に判断してハンドリングするのは難しい。そこで、規格化されたリングを食器に取り付け、それを専用アームで保持することで扱いやすくするという工夫をしている。会場で行っていたデモも、このリングを水風船に取り付け、それをアームで掴んでいた。
今年度には大学の食堂で実証実験を行う予定で、それに向けた開発と準備を進めているところだそうだ。
東海大学学生ロケットプロジェクトは、学生が中心となってロケットの開発と打ち上げに挑戦しているグループだ。Maker Faire Tokyoには古くから参加しており、ロケットの資料や開発中の部品、ロケットの実物を展示したり、打ち上げの映像を流したりしてきた。今回展示していたのは、ロケットエンジン試験の映像と、試験のためのリモートコントロールユニットの実物だ。
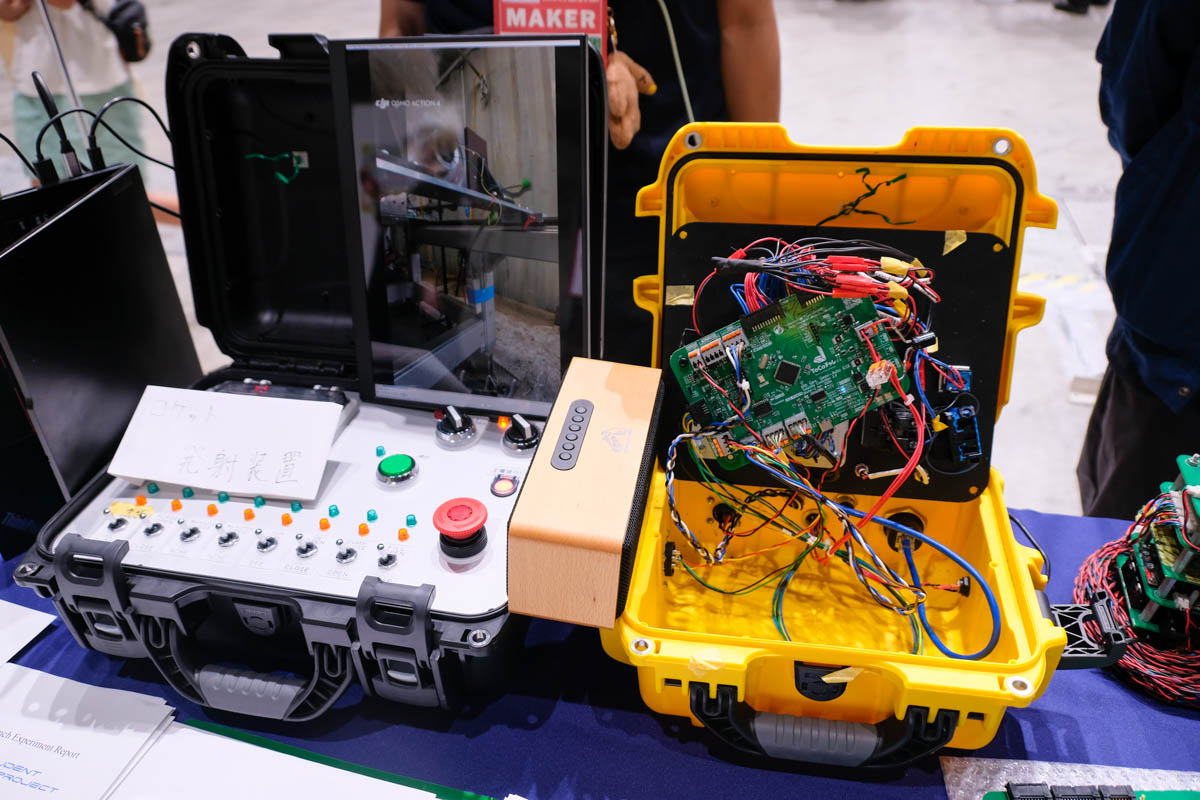
ロケットエンジンの燃焼試験用のリモートコントロール装置。左が人間が操作する方で、右がエンジンを制御する方のユニット
ロケットエンジンの燃焼試験には危険が伴うため、人間は離れた場所から遠隔で操作と監視を行う。エンジンをコントロールするユニットと、そのユニットに指示を伝えるリモートコントローラーがセットになっており、それぞれ独自開発のコンピュータを搭載。基板の設計から部品の選定まで、すべて自分たちで行っているという。ロケットに搭載するコントロールユニットも展示されていた。
ロケットの打ち上げは、周辺への配慮や落下海域の漁業関係者との調整などが必要で、年に2回しか実施できない。現在開発中のロケットは成層圏の突破が目標だが、現時点の試験打ち上げでは高度200メートルほどとのことだった。
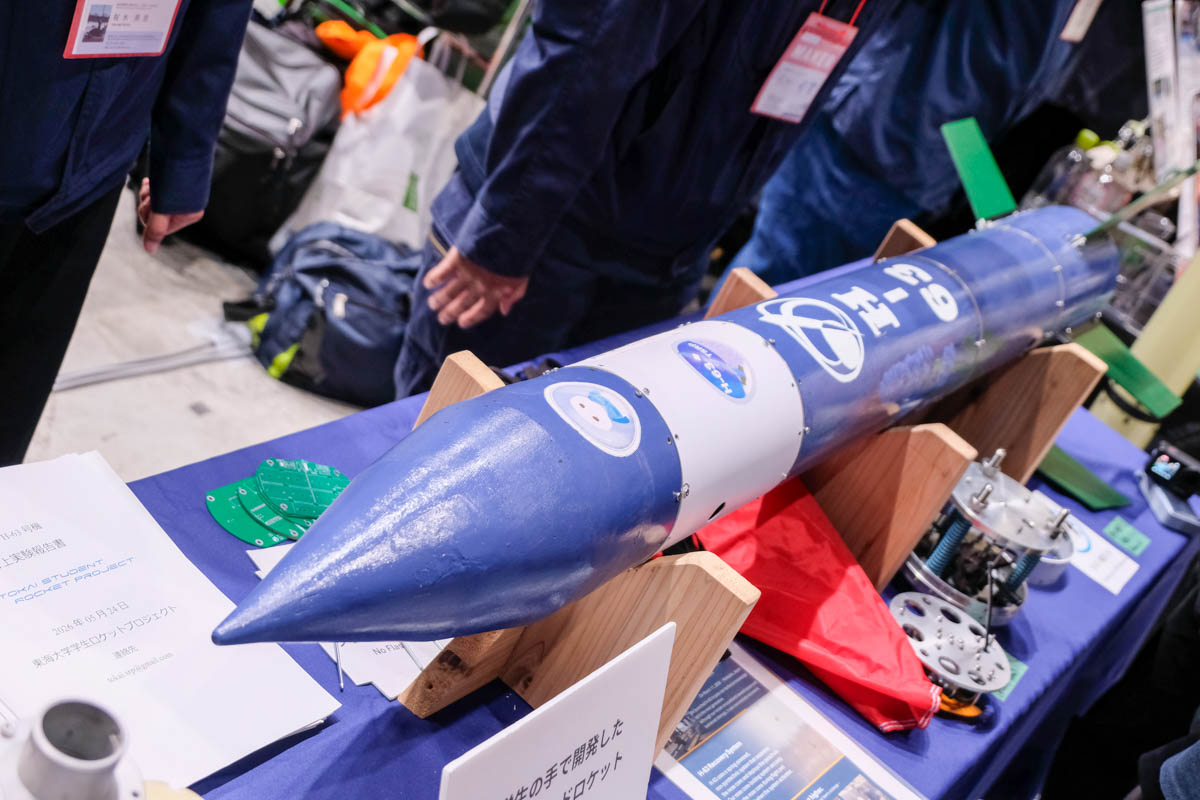
展示されていたロケットの実物
制御を自分の手で——基板から起こし、作り方を公開する
市販品を組み合わせるのではなく、基板やファームウェアから自分たちで起こし、その作り方を他人に渡そうとしている出展も目立った。
会津大学REMsは、会津大学公認のロボット・ハードウェアサークル。展示していたのは、低価格で製作できる4本足ロボットだ。制御基板にはESP32-S3を採用し、ボディは3Dプリンター製、サーボも数千円程度の安価なものを使っている。
ESP32-S3はWi-FiとBluetoothを内蔵した安価なマイコンで、電子工作で広く使われている。シミュレータにはオープンソースのMuJoCoを利用。MuJoCoはロボットの動きを物理的にシミュレーションするためのエンジンで、ロボット研究の分野でよく使われているものだ。
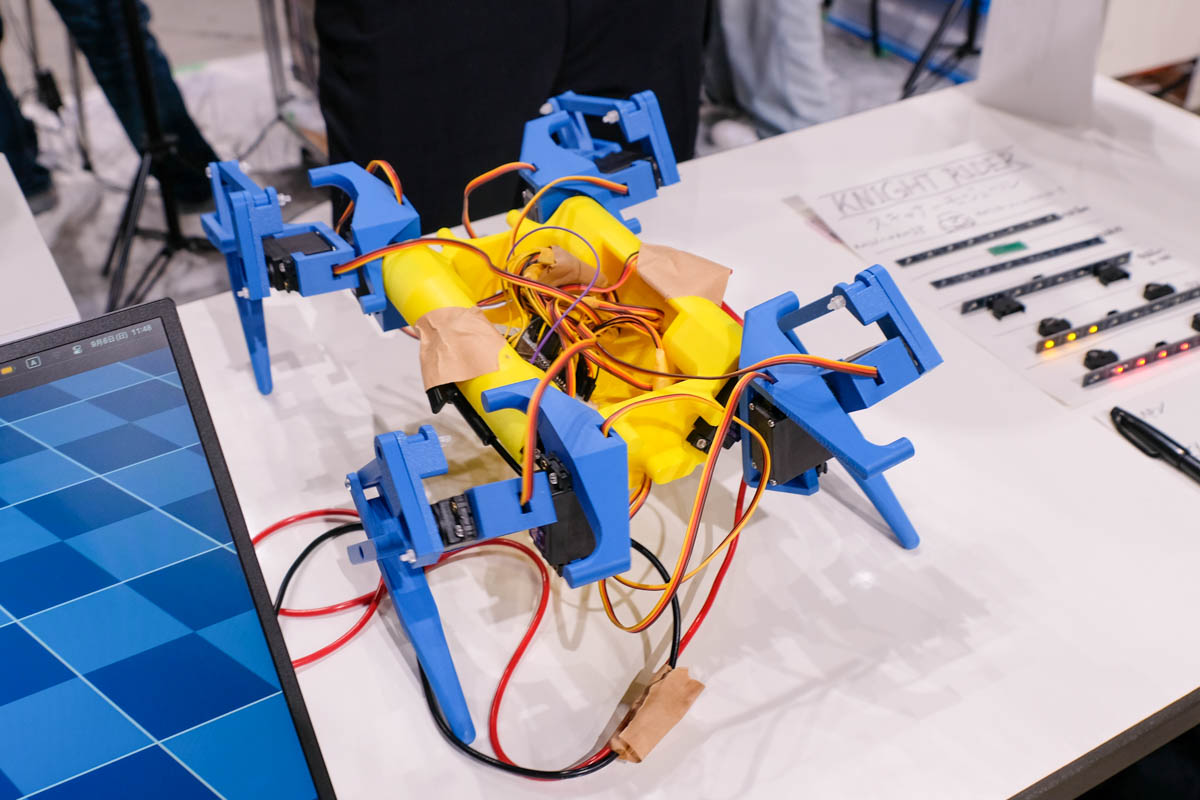
低価格4脚ロボットの全体
高性能なロボットの低価格化が進んでいるとはいえ、学生には気軽に購入できる値段ではない。そこで、安価で誰でも製作できるロボットを開発し、誰でもロボット開発に取り組める環境を整えたいと考えたのだという。
現在は、運動能力と動きの精度を上げるため、より高出力のサーボを使った新型機を開発中とのこと。今後は3Dプリンター用のデータや基板、ファームウェアなどを公開していく予定だという。
明星大学 情報学部 OpenLabでは、GPSを使った宝探しゲーム「ジオキャッシング」とラジオの製作を組み合わせたワークショップ「Ra-Geocaching〜ラジオで探す風景のジオキャッシング」を紹介していた。ジオキャッシングとは、GPSの位置情報を手がかりに、どこかに隠された「宝」を探し出すゲームのこと。
参加者はまず、基板に部品をハンダ付けして、自分の手でラジオの受信機を作り上げる。その後、チームに分かれて、ひとつのチームが指定範囲内でポイントを決め、そのポイントや周囲の風景の説明文をラジオ放送で流す。他のチームは、組み立てたラジオでその説明を聞きながらポイントを探し出す。風景を説明する文章は写真を元にAIに生成させ、説明文のクオリティを担保するといった工夫もしているという。
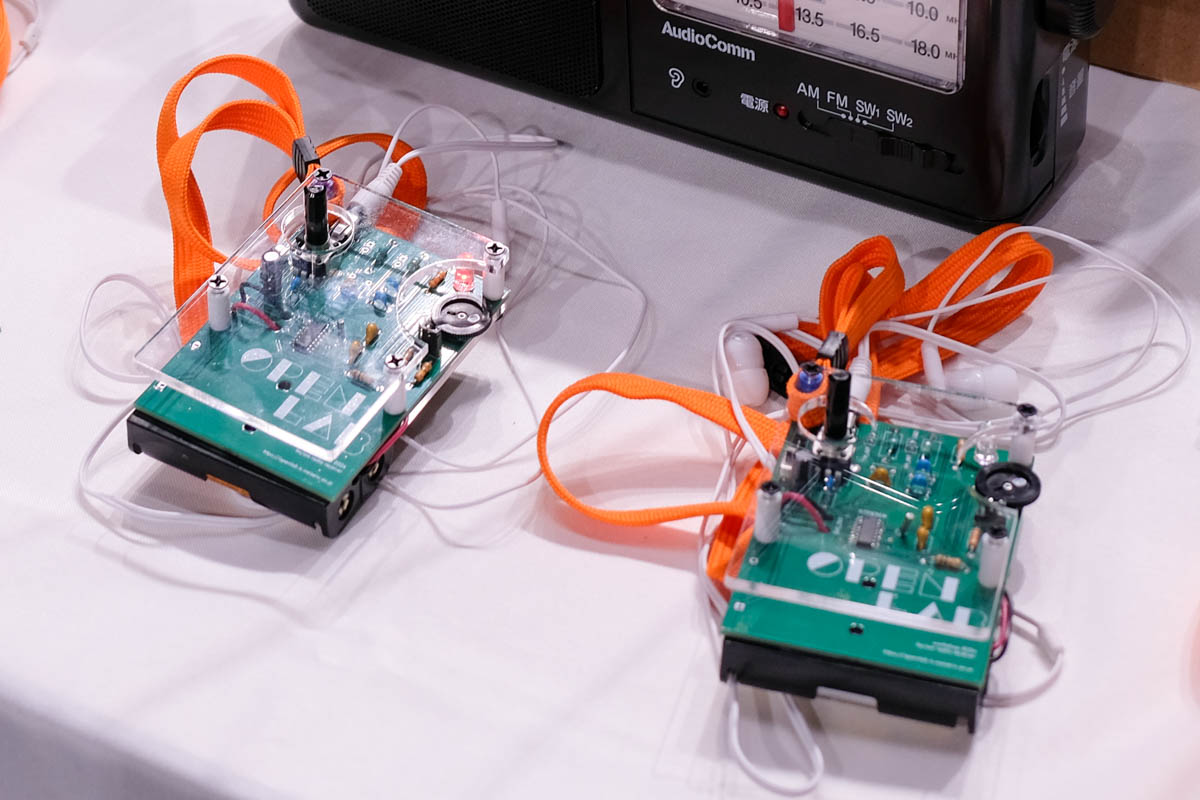
参加者が製作するラジオの基板
OpenLabは、技術を単なるツールとして使うだけでなく、新しい遊び方や表現の可能性を探る活動をしており、Ra-Geocachingもその一環とのこと。自分の手でラジオを作るものづくり、他者の視点で風景を捉え直すこと、そしてゲームとして競うこと。ひとつのワークショップで、多様な角度からの面白さを一度に味わえるのが印象的だった。
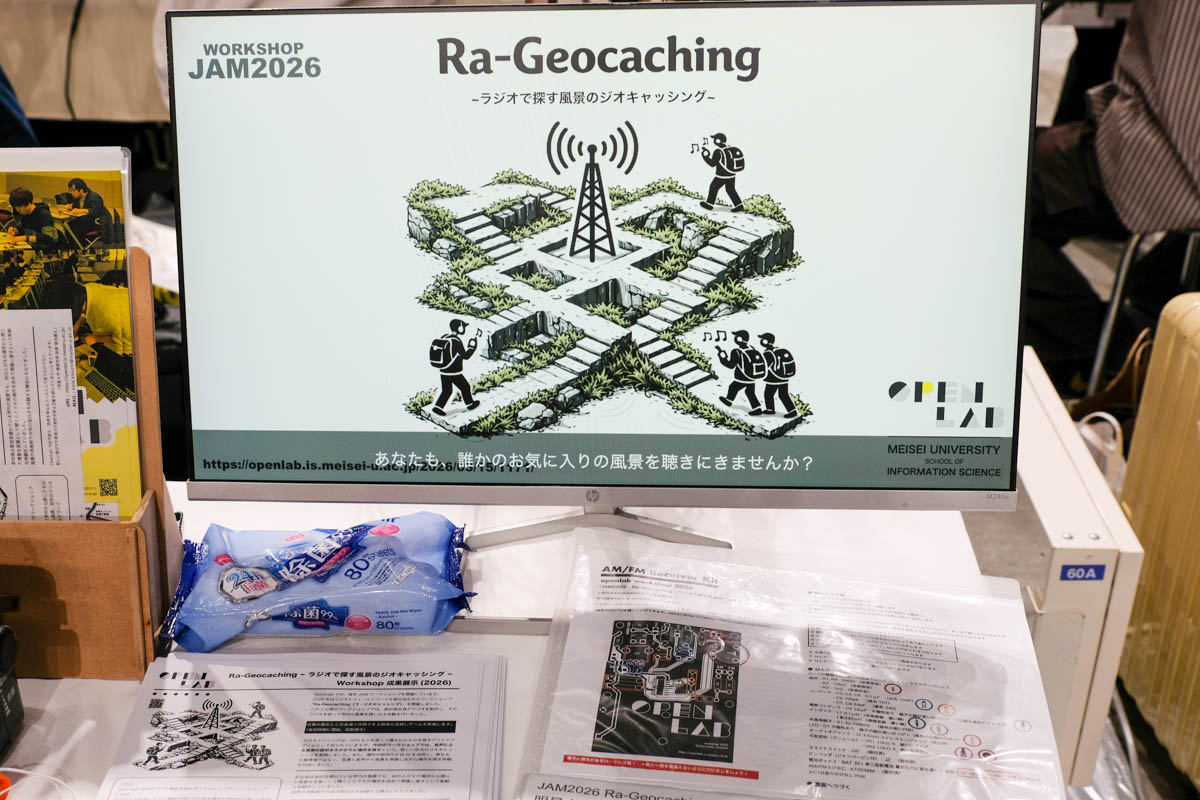
ワークショップの説明パネル
東大プラレーラーズは、マイコンとBluetoothを搭載したオリジナル基板による制御ユニットをプラレールの車両に載せ、無線制御による自動運転を実現していた。通信にはBLE(Bluetooth Low Energy)を使用している。BLEは省電力に特化したBluetoothの規格で、電池で動く小型のデバイスに向いている。
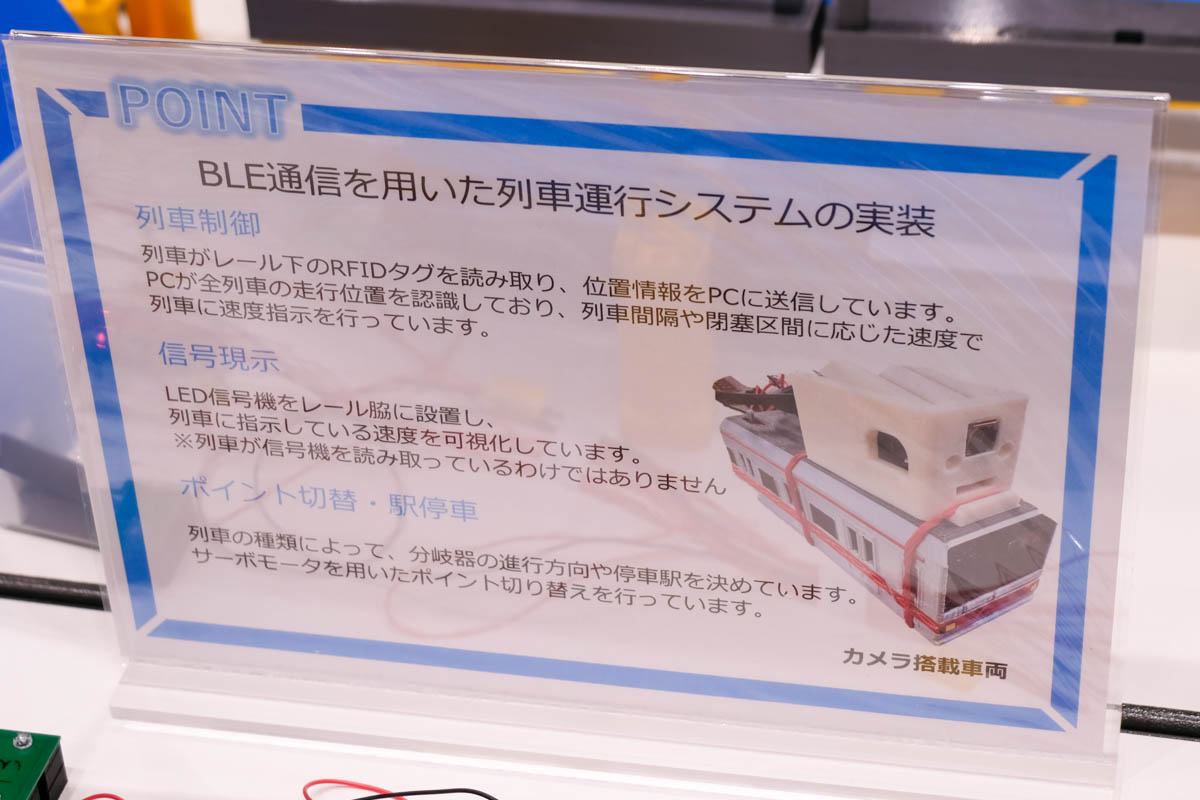
車両に載せたオリジナル基板の制御ユニット
特徴は、実際の鉄道を模した制御方式を取り入れていることだ。レールの下にはICタグが設置されており、列車はこれを検知して自分の走行位置を把握する。ICタグ(RFID)は電波によって非接触で読み取れる小さな部品で、交通系ICカードにも使われている技術だ。
PC上で動く走行管理ソフトがそれぞれの列車の位置を把握して各列車に指示を出し、信号機を制御する。各列車は信号機に従って衝突を回避しながら、自動的にコース内を折り返し運転していた。線路の上を走るのはおなじみのプラレールだが、その下で動いているのは本物の鉄道と同じ考え方で構築された運行システムというわけだ。
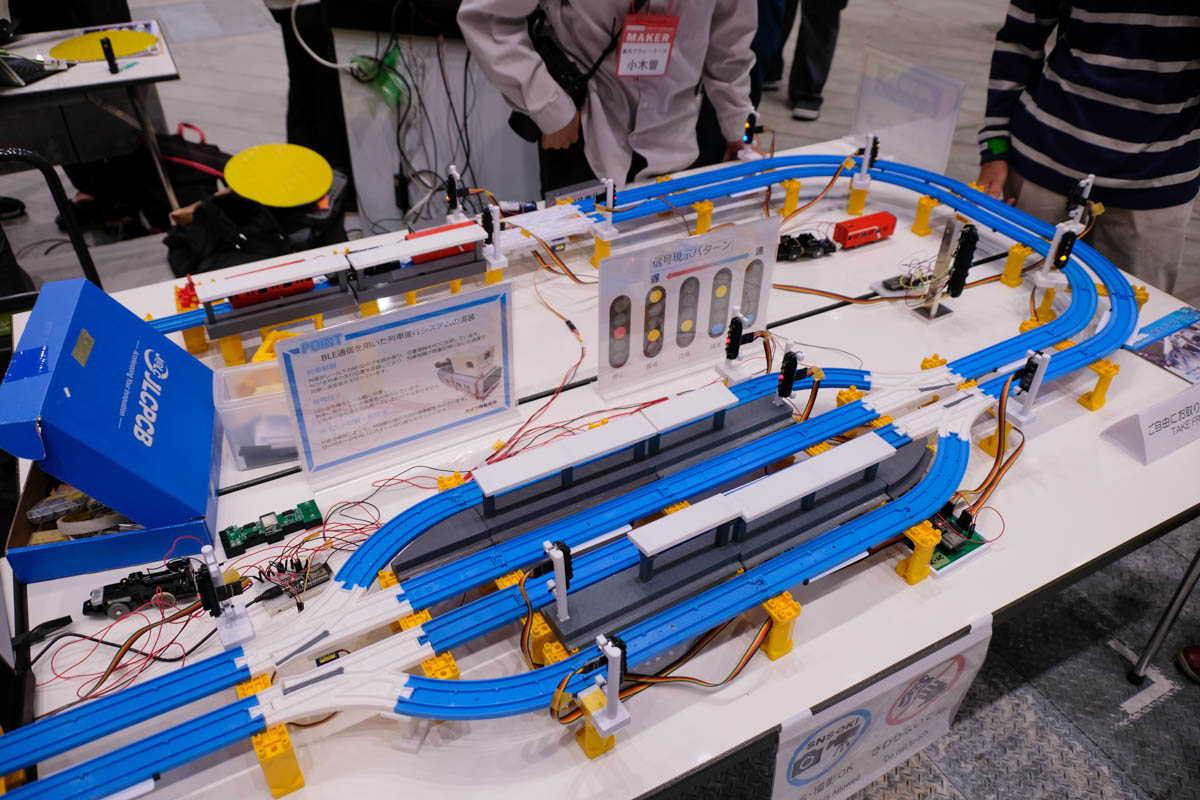
レイアウトの全景
輪ゴム、猫、山道——身の回りから始まるものづくり
最後は、身の回りの「欲しい」「やってみたい」から始まった作品を紹介する。
リコスタものづくりは、神山まるごと高専の3年生による出展だ。展示していたのは、猫のように寄り添ってくれる猫型ポモドーロタイマー「nekoron」。ポモドーロとは、一定時間の集中と短い休憩を繰り返すことで作業に集中するためのテクニックで、nekoronはそのためのタイマーだ。
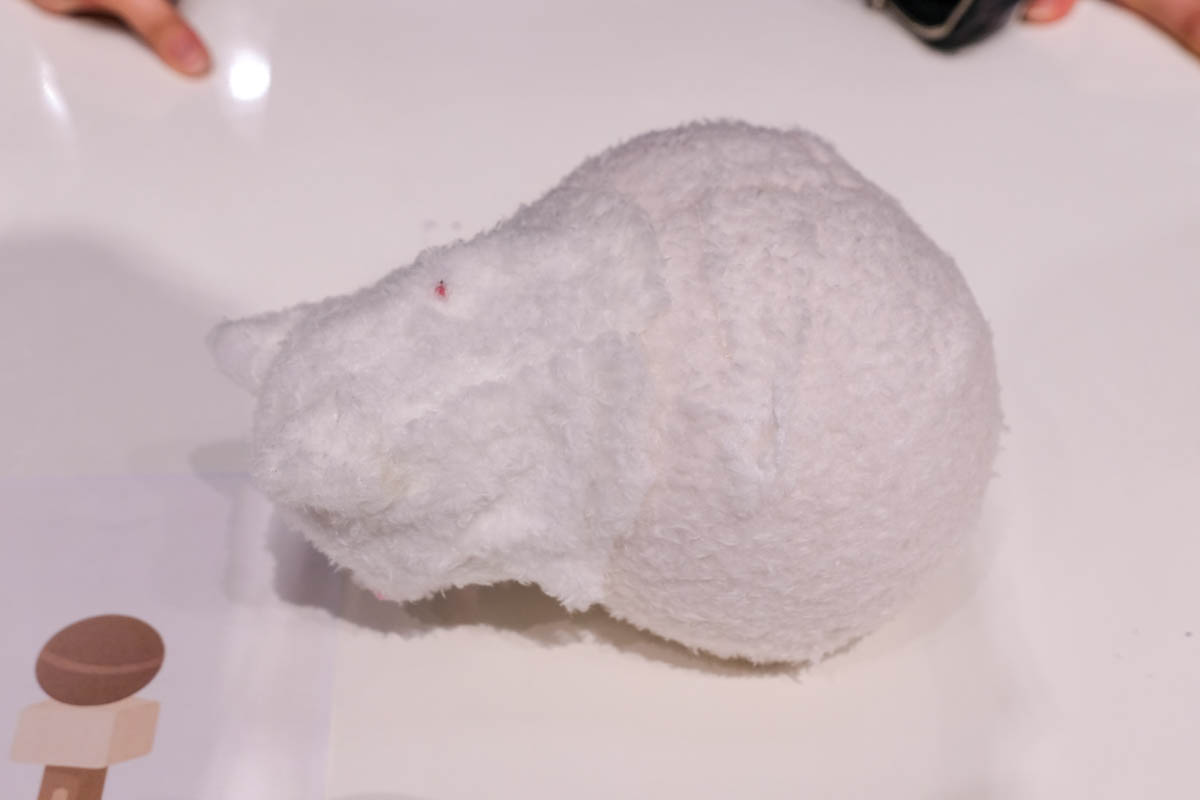
猫型ポモドーロタイマー「nekoron」
首の後ろの部分がスイッチになっており、つまむとタイマーがスタートして“起き上がり小法師”のように立ち上がる。時間が経過すると徐々に倒れていき、設定した時間になると完全に寝てしまう。会場の説明パネルによれば、構造は球形の筐体とサーボモーター、錘というシンプルなもので、内部の錘をサーボモーターで動かして重心をずらすことで、本体の傾きを制御しているという。
神山まるごと高専は全寮制で、ペットが飼えない。そうした生活のなかでも癒やしになり、それでいて本物の猫のように作業を邪魔せず、逆に助けになるようなものにしたいと考えて作ったのだそうだ。形も機能もまだ開発途中だが、今後も改良や機能追加を続け、最終的にはクラウドファンディングなどを通じて製品化したいとのことだった。
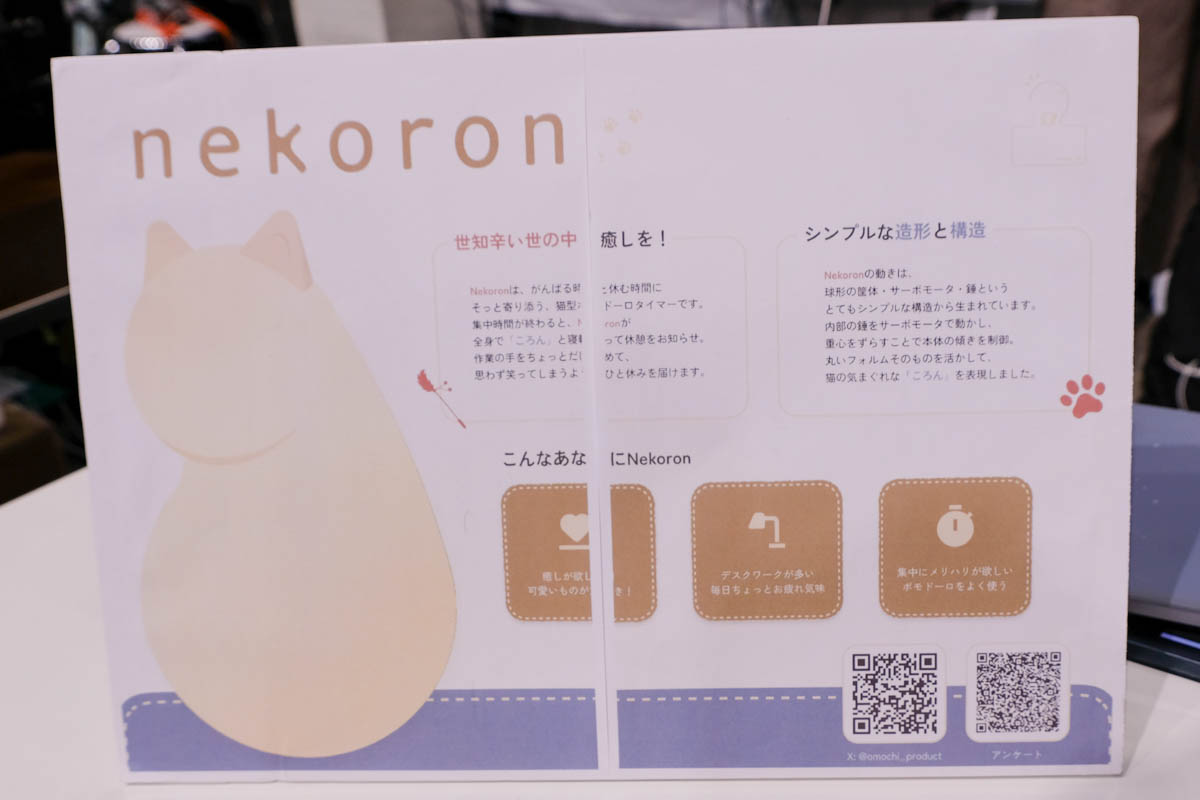
説明パネル
にひにひが展示していたのは、マウンテンバイク(MTB)のコースを音声でナビゲーションする「MTB-co-driver」だ。目指したのは、クルマのラリーレースにおけるコ・ドライバーのようなナビゲーターだという。コ・ドライバーとは、公道コースを走行中にドライバーへコースの状況を音声で伝えるパートナーのことだ。
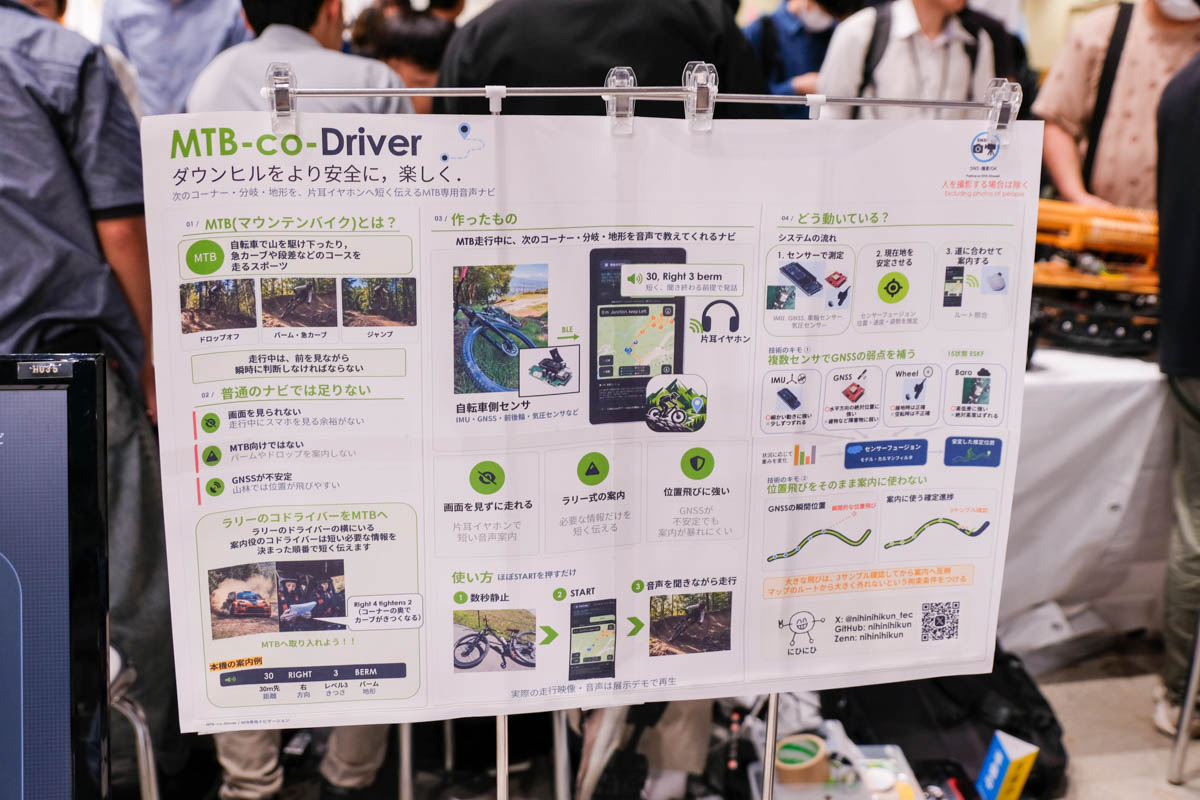
「MTB-co-driver」の展示
MTBでは走行中に画面を見ることができない。だから、すべてを音声でアシストする必要がある。あらかじめ次のコーナーまでの距離、曲がる方向、カーブのきつさ、地形などを記録しておき、加速度センサー、ジャイロセンサー、GNSS、気圧センサーのデータで位置を測定しながら、音声で簡潔に情報を伝える。GNSSは衛星からの電波で位置を測る仕組みの総称で、GPSもそのひとつだ。
カーナビと比べると位置の変化が激しく、それぞれのセンサーのデータも不安定になる。そのため、複数のセンサーのデータを総合的に利用することで、より正確な位置の推定を実現しているとのことだった。
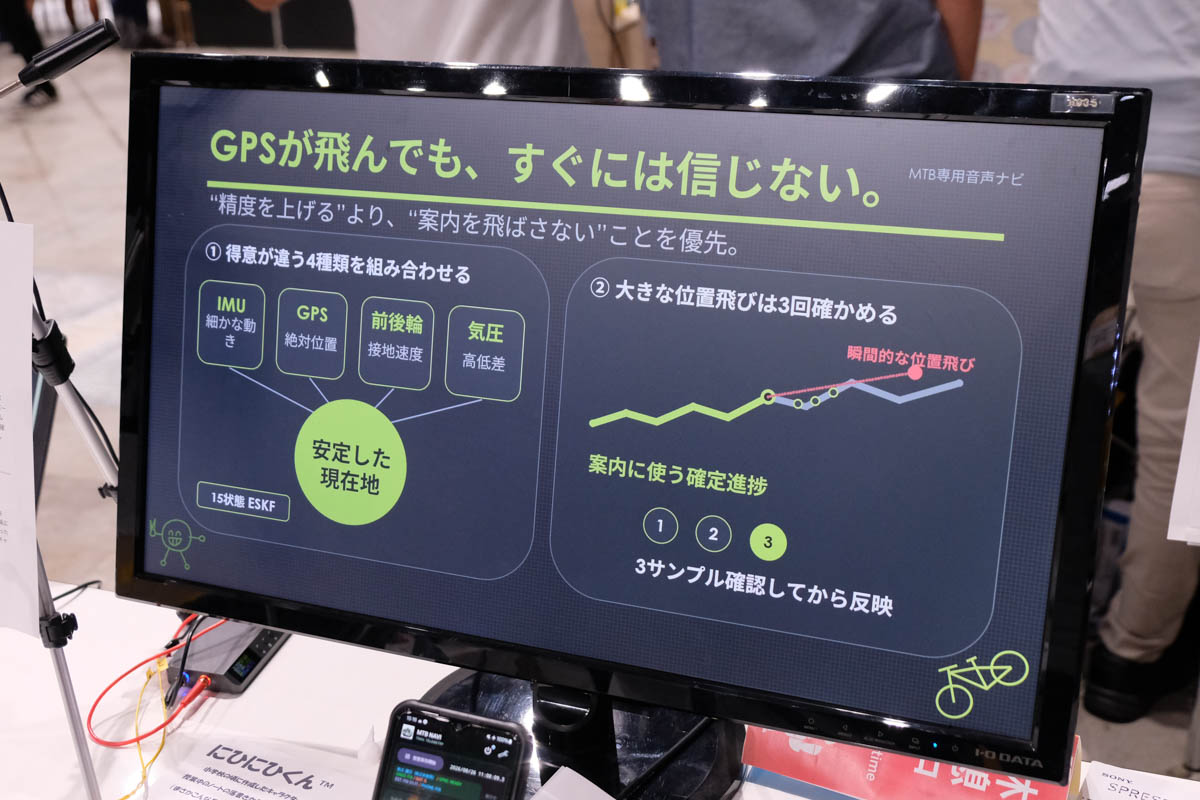
説明パネル
くちなわが展示していたのは、最大160連発の輪ゴムを発射できる木製のガトリング輪ゴム銃と、それを搭載したラジコン戦車だ。
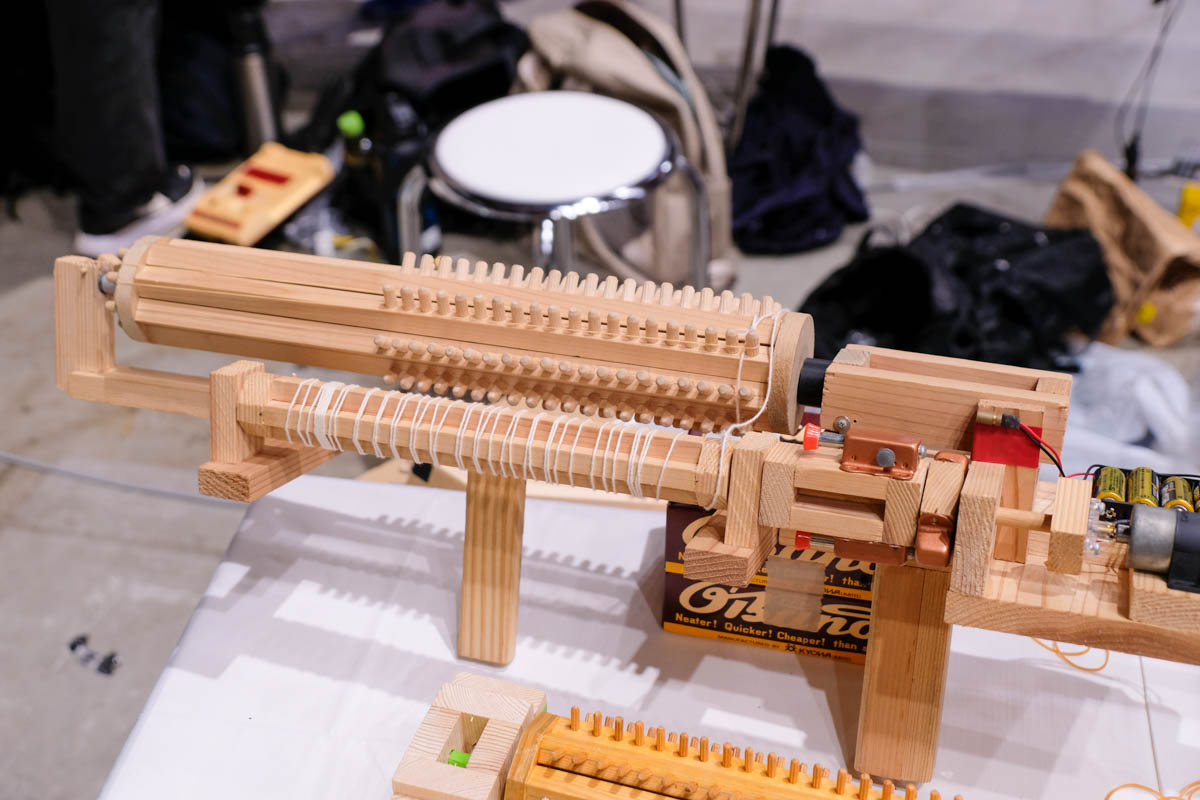
木製ガトリング輪ゴム銃
弾倉は八角柱で、各面に20本のピンが並んでいる。すべての面のピンに輪ゴムを掛けることで、8面×20本で160発の装弾が可能だ。装填時には輪ゴムと弾倉の間にたこ糸を挟み込んでおき、たこ糸を引くと輪ゴムがピンから外れて発射される仕組み。
連射速度は最高で毎分1,200発にもなり、引き金を引きっぱなしにすると、わずか8秒で全弾を撃ち尽くしてしまう。ただし、装弾は輪ゴムを1本ずつ手作業で掛けていく必要があり、160発を装弾するには数十分かかってしまうそうだ。
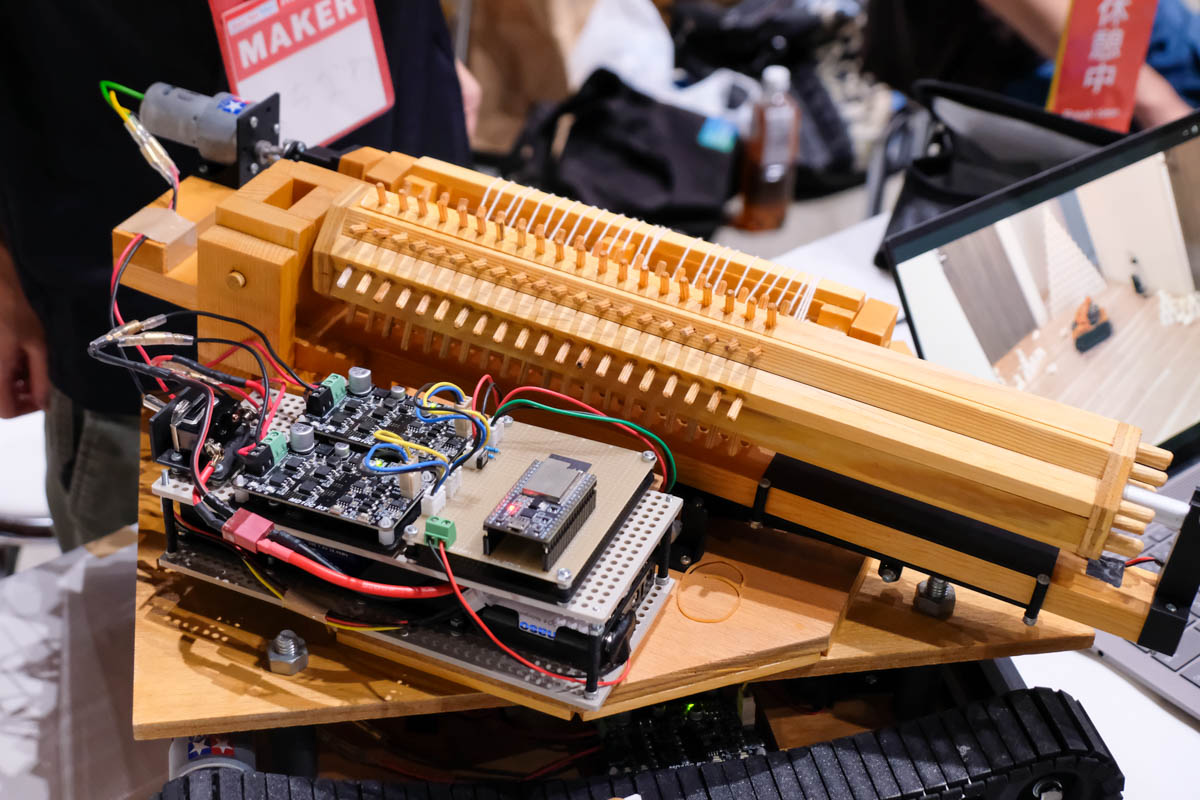
ラジコン戦車に搭載した状態
筑波大学 情報・プロダクトデザイン領域は、プロダクトデザインの授業のなかで学生が製作した作品を展示していた。出展者ページによれば、授業「情報・プロダクトデザイン演習F」と遊びと体験デザイン研究室の有志によるもので、モノと人との関わりをあそびと身体感覚から問い直す、小さな実験の数々だという。
「ふれると、もどる」は、筑波大学芸術系内山研究室の大学院生による、木製のリングに光と振動を組み合わせたインタラクティブなアイテムだ。メンタル面で不安定になりやすい人に向けて、触れることで心を落ち着けることを狙ったものだそうだ。
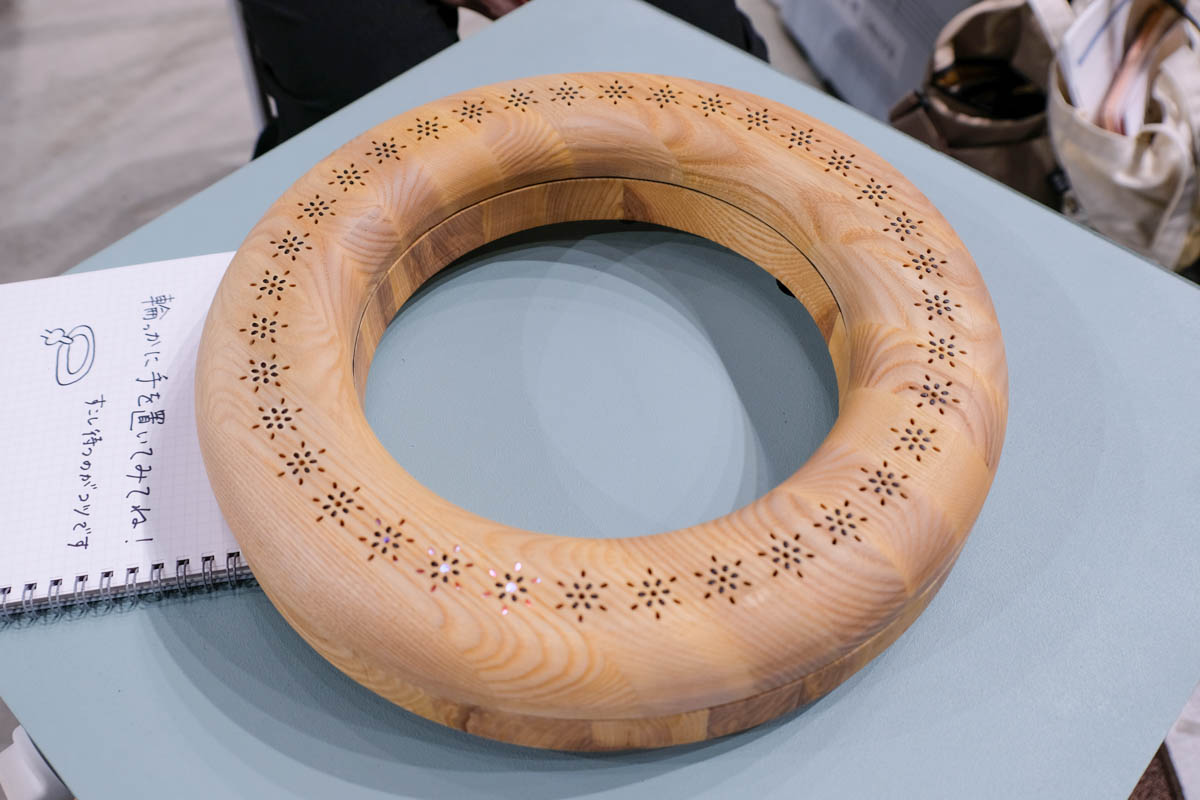
木製のリング「ふれると、もどる」
リング表面の模様にはLEDが内蔵されていて、円周に沿って光がゆっくりと回っている。その光に触れるとリングが振動し、光の回る向きが反転したり、光が2つに分かれたりする。光を閉じ込めるように2か所を同時に触れると、触れた指のあいだを光が行ったり来たりする。触れるという動作に光と振動が応えてくれるので、気持ちがゆっくりと落ち着いていくのだとか。光と振動が巡る様子は、研究室の作品ページでも動画で紹介されている。
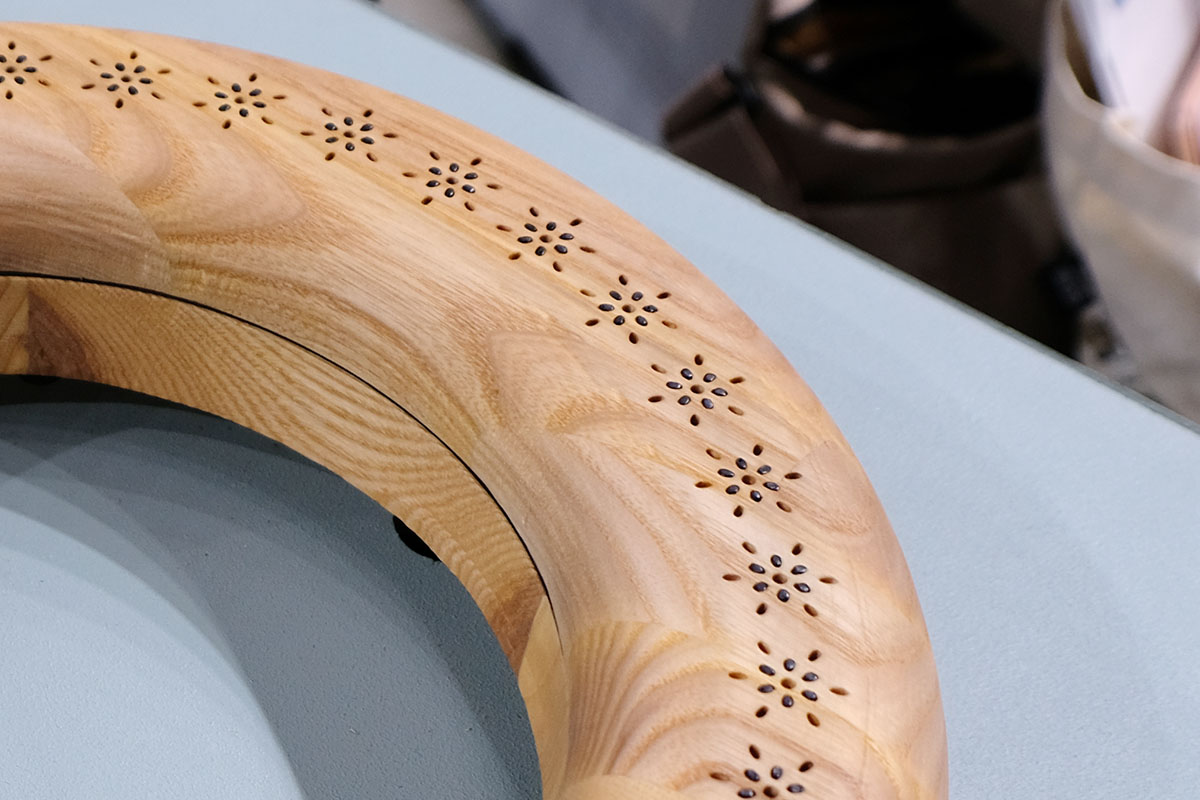
模様は穴が開いており、内部にLEDが配置されている
「手汗塩おにぎりげーむ」は、2〜6人で遊ぶゲームだ。プレイヤーは手汗で塩おにぎりを作るシェフになり、カードで引いた依頼主の要望に合わせて、丁度いい手汗塩加減のおにぎりを握ることを目指す。握る回数を予想してから握り、丁度いいと思ったら仕上げをして正解発表。握りすぎはアウトで、ピタリ賞を狙う。
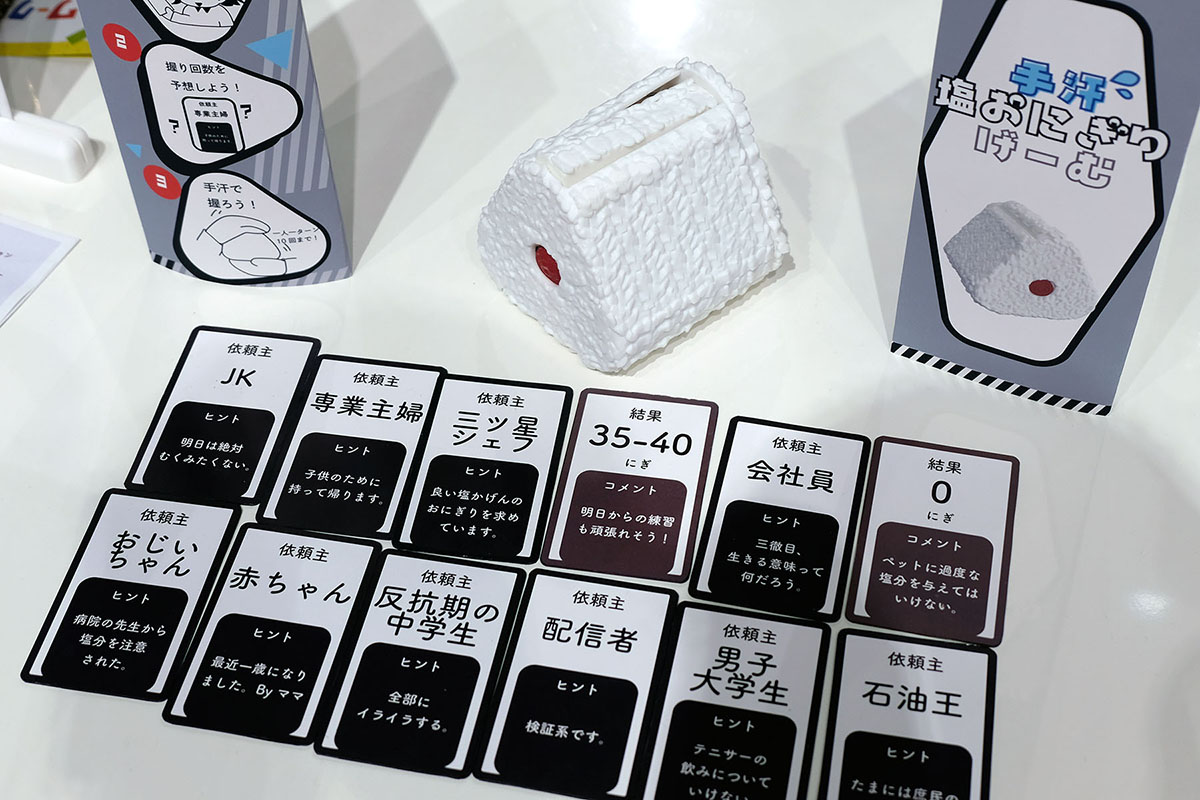
「手汗塩おにぎりげーむ」の依頼主カードとおにぎり
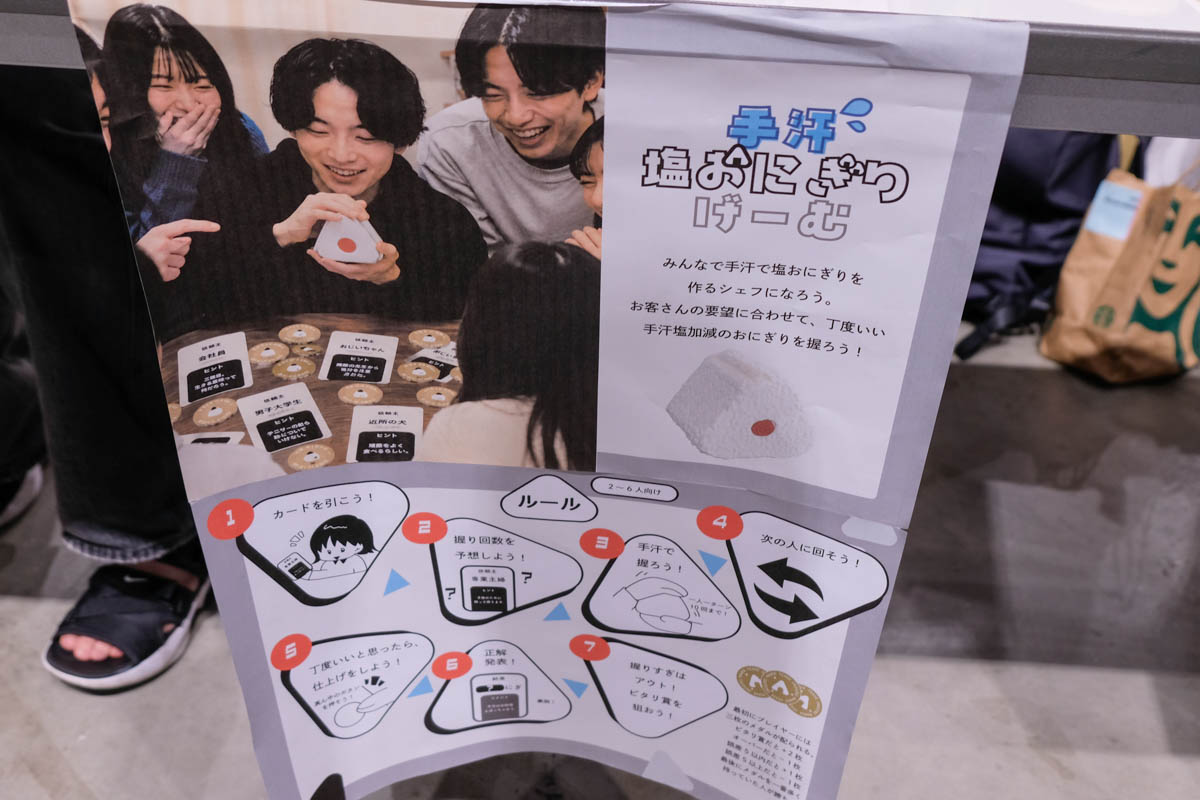
「手汗塩おにぎりげーむ」の説明パネル